
NVIDIA mostra come gli agenti AI possano contribuire a costruire applicazioni di simulazione per magazzini, impianti industriali e robot. Gli sviluppatori combinano modelli come GPT-6 Astra con le librerie Omniverse, che forniscono fisica, rendering e simulazione dei sensori accelerati dalle GPU. Il lavoro procede attraverso istruzioni in linguaggio naturale, verifica dei risultati e correzioni guidate dalle persone: dall’assemblaggio degli oggetti alla valutazione del comportamento degli ambienti virtuali.
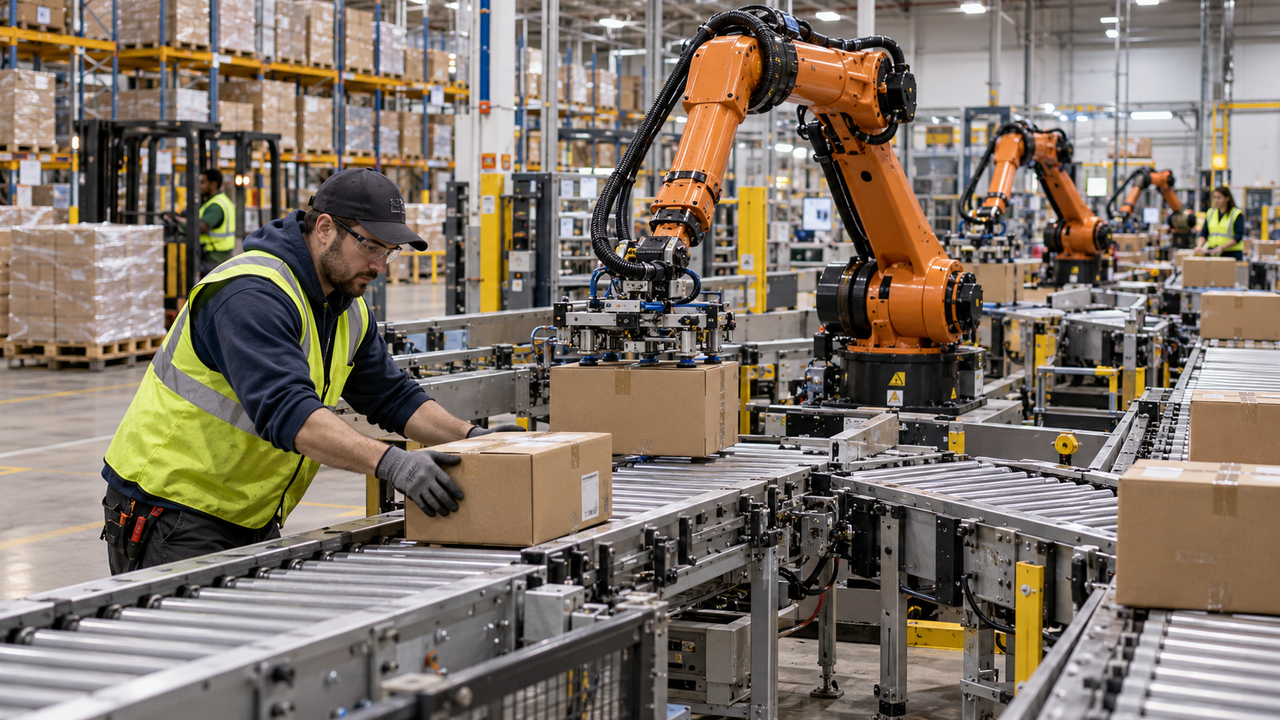
Un esperimento condotto da Bhavik Sanganee, principal engineer dell’azienda, misura la capacità di una simulazione di magazzino di sostenere una complessità crescente. Con 80 nastri trasportatori, 40 bracci e 800 scatole, il sistema ha mantenuto 30 fotogrammi al secondo in full HD durante una prova di due minuti, completando 640 posizionamenti di scatole. Un primo rallentamento era stato superato eseguendo contemporaneamente calcoli fisici, rendering e preparazione video. Un ulteriore raddoppio della scena ha invece permesso di individuare il collo di bottiglia nella catena di elaborazione della fisica e del controllo robotico.
La preparazione dell’ambiente parte anche dagli edifici reali. David Wehr, del gruppo NVIDIA dedicato alle tecnologie di simulazione, ha guidato Astra nella ricostruzione digitale di un fabbricato senza il suo contenuto. Scaffalature e macchinari possono infatti nascondere la struttura nelle scansioni. Il flusso di lavoro interpreta fotografie panoramiche, genera la geometria e la allinea alle misurazioni delle nuvole di punti. I modelli sono conservati in OpenUSD e visualizzati con la libreria ovrtx: gli sviluppatori possono così aggiungere o spostare attrezzature per valutare configurazioni del magazzino prima degli interventi fisici.
Sul versante industriale, Pradeep Kaushik, del team developer relations di Omniverse, ha diretto Astra nello sviluppo di un’applicazione di analisi di scenari basata su una turbina a gas e un generatore simulati. Gli utenti modificano carico, temperatura ambiente e composizione del combustibile, confrontando potenza, efficienza, consumi e risposta delle apparecchiature. Le sei procedure di prova comprendono variazioni del carico, una valvola del combustibile bloccata e un errore del sensore di scarico. Il prototipo aiuta a scegliere quali condizioni approfondire con ulteriori test.
Per costruire l’applicazione, Astra ha utilizzato Cantera per la termochimica e SciPy per la dinamica delle apparecchiature. I risultati dei calcoli alimentano l’animazione del rotore e gli indicatori di temperatura, pressione e velocità del flusso nel modello tridimensionale. Le librerie Omniverse aggiornano la scena, la renderizzano con RTX e trasmettono la vista al browser. Gli ingegneri possono esplorare la sezione della turbina, selezionare gli indicatori e scorrere la risposta simulata insieme a grafici e strumenti virtuali.
L’assemblaggio degli ambienti può attingere alla SimReady Central Library, annunciata al GTC Berlin, che mette a disposizione oltre 2.000 asset USD pronti per la simulazione, provenienti da produttori di apparecchiature e fornitori di contenuti. Paul Kind, del team di documentazione Omniverse, ha guidato un agente attraverso una conversazione per comporre una cucina con 180 posizionamenti ricavati da 63 asset distinti, oltre a 18 elementi geometrici personalizzati. Ha poi esaminato i rendering prodotti con Isaac Sim e richiesto aggiustamenti. Gli asset includono proprietà utilizzabili nelle simulazioni robotiche e nei gemelli digitali delle fabbriche.
Nell’assemblaggio elettronico, Oyindamola Omotuyi, responsabile del marketing tecnico per la robotica in NVIDIA, ha guidato Astra nella creazione di una simulazione con NVIDIA Isaac Lab, il motore fisico Newton e il rendering Omniverse. Una pinza Robotiq maneggia un cavo flessibile, che deve passare attorno ai componenti prima di inserire il connettore nella porta. L’ambiente consente di provare la manipolazione del cavo e l’allineamento del connettore prima degli esperimenti con un robot fisico.
Astra ha inoltre sviluppato un sistema di reinforcement learning che combina movimenti appresi per guidare il cavo con informazioni su posizione e orientamento e correzioni per l’inserimento USB-C. Il controllore utilizza informazioni fornite direttamente dalla simulazione. I passi successivi previsti comprendono la verifica di una presa mantenuta dall’attrito e l’impiego di dati che un robot fisico potrebbe ricavare da telecamere e sensori.