
NVIDIA amplia la piattaforma robotica Isaac con nuovi dati di addestramento, strumenti di simulazione, software per l’esecuzione sui robot e tecnologie di sicurezza. L’obiettivo dichiarato è accelerare il passaggio dallo sviluppo all’impiego delle macchine nel mondo reale, collegando più fasi del lavoro degli sviluppatori. Tra le risorse disponibili figurano gli oltre 2.000 asset della SimReady Central Library: elementi per la robotica e le fabbriche già predisposti per essere utilizzati negli ambienti di simulazione.
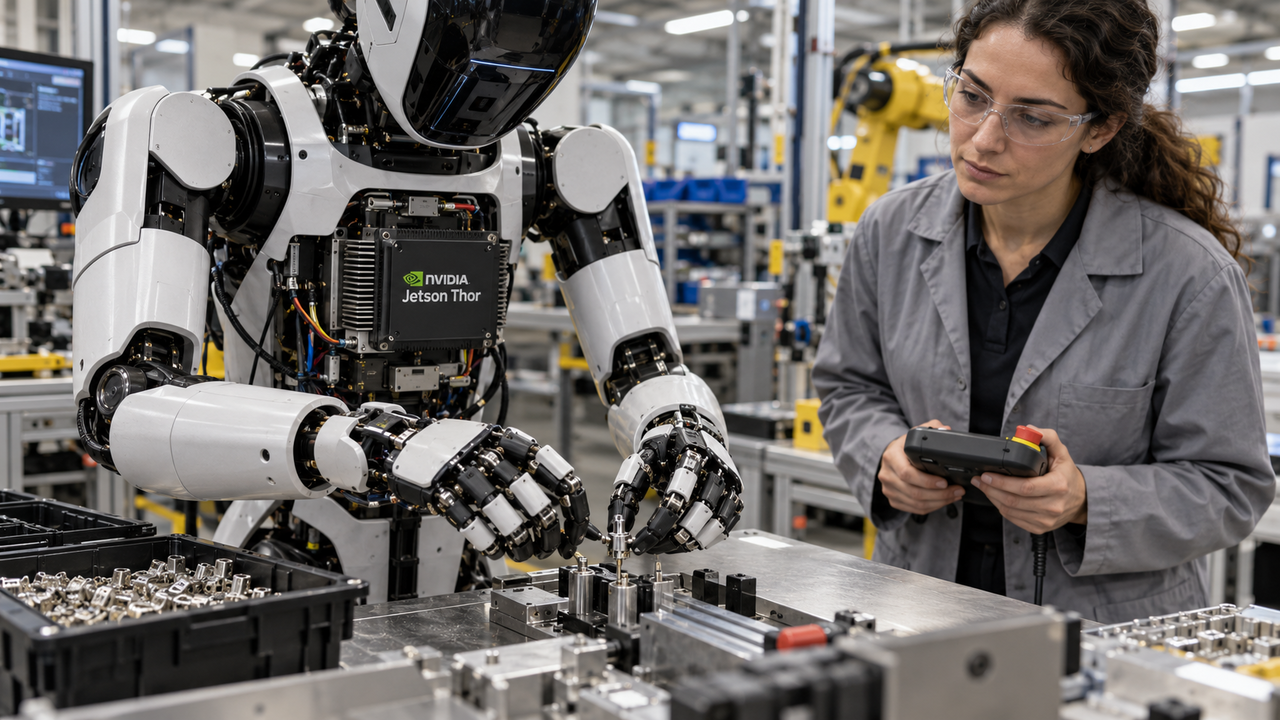
L’espansione è stata presentata al GTC Berlin insieme ad Agile ONE SN, il nuovo umanoide di riferimento di Agile Robots, preconfigurato con NVIDIA Isaac GR00T e basato su Jetson Thor. Agile lo propone ai ricercatori come una piattaforma pronta per sviluppare, addestrare e validare capacità umanoidi. Il progetto affianca così agli strumenti software una macchina sulla quale sperimentare i comportamenti, all’interno di un’offerta che NVIDIA rivolge anche all’automazione industriale e ai robot mobili autonomi.
Sul fronte dei dati arriva Human 1M Dataset, che raccoglie video sincronizzati da tre punti di vista e tracciamento tridimensionale delle mani durante diverse attività umane. Il dataset e la libreria SimReady sono disponibili attraverso Hugging Face, mentre l’accesso alla versione completa di Human 1M è riservato ai partner della Cosmos Coalition. Per chi sviluppa robot, l’offerta mette a disposizione sia risorse per costruire gli ambienti virtuali sia registrazioni delle attività dalle quali apprendere.
Diventa inoltre generalmente disponibile Isaac Lab 3.0, il framework open source per addestrare e perfezionare le politiche di controllo, cioè i comportamenti che guidano le azioni dei robot. Il software può essere utilizzato dai sistemi desktop ai data center e supporta flussi di lavoro su più GPU. Tra i motori fisici compatibili figurano Newton e NVIDIA PhysX, utilizzati per rappresentare in simulazione le interazioni sulle quali vengono esercitate le capacità delle macchine.
Il collegamento con l’hardware passa invece da Isaac OS, un runtime open source costruito su Holoscan che connette modelli di AI, sensori, controlli e componenti del robot per un funzionamento deterministico in tempo reale. NVIDIA pubblica anche tre flussi di lavoro open source per DGX Station: il perfezionamento dei modelli GR00T 1.7 tramite apprendimento per rinforzo, l’addestramento alla manipolazione di precisione in Isaac Lab e il post-addestramento dei modelli del mondo Cosmos per generare dati sintetici. Sono strumenti dedicati a passaggi distinti della preparazione dei sistemi robotici.
La sicurezza entra nell’offerta con Halos, la piattaforma basata su IGX Thor che NVIDIA propone per accompagnare veicoli autonomi e robot dallo sviluppo all’impiego reale. Agility, Dexory, Fort Robotics e KION la stanno integrando nei propri sistemi di sicurezza. SICK ne sta invece valutando l’utilizzo per robot industriali che operano oltre le zone di sicurezza fisse: uno scenario nel quale il controllo delle condizioni operative accompagna l’estensione delle attività affidate alle macchine.
Nelle fabbriche, ABB Robotics integra le librerie Omniverse con RobotStudio HyperReality per simulare e collaudare virtualmente i sistemi robotici prima dell’installazione. KUKA impiega le stesse librerie in Visual Components FactoryLens per aggiungere il rendering in tempo reale alla simulazione degli impianti. Toyota Material Handling Europe e SoftServe utilizzano invece Omniverse e Isaac Sim nello sviluppo di sistemi autonomi per la movimentazione dei materiali. Per queste applicazioni NVIDIA riferisce riduzioni dei tempi di messa in opera fino al 50%, collegando l’utilizzo degli ambienti virtuali a un risultato operativo.
L’estensione agli sviluppatori e agli utenti passa anche da progetti di dimensioni e finalità differenti. Hugging Face e Pollen Robotics utilizzano Isaac Lab, Isaac Sim e Newton per costruire Microduck, un piccolo robot open source pensato per consentire a studenti e sviluppatori di addestrare, modificare e condividere comportamenti fisici. Franka Robotics combina invece i microservizi NVIDIA NIM con Isaac Sim per tradurre richieste in linguaggio naturale in azioni del sistema robotico FR3 Duo, portando l’interazione verbale dentro il controllo delle operazioni.